Guanrui Li
Guanrui Li
Research
Publications
News
Teaching
CV
ACP Lab
Light
Dark
Automatic
Agility, Intelligence and Safety
Learning Model Predictive Control for Quadrotors
IEEE International Conference on Robotics and Automation (ICRA)
, 2022,
Outstanding Deployed Systems Paper Award Finalist
Guanrui Li
,
Alex Tunchez
,
Giuseppe Loianno
Agility, Intelligence and Safety
PDF
Cite
Video
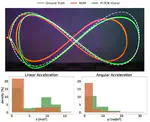
Physics-Inspired Temporal Learning of Quadrotor Dynamics for Accurate Model Predictive Trajectory Tracking
IEEE Robotics and Automation Letters (RA-L)
, 2022
Alessandro Saviolo
,
Guanrui Li
,
Giuseppe Loianno
Agility, Intelligence and Safety
PDF
Cite
Video
Vision-based Relative Detection and Tracking for Teams of Micro Aerial Vehicles
IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)
, 2022
Rundong Ge
,
Moonyoung Lee
,
Vivek Radhakrishnan
,
Yang Zhou
,
Guanrui Li
,
Giuseppe Loianno
Agility, Intelligence and Safety
,
Multi-Robot Collaboration
PDF
Cite
Video
Aggressive Visual Perching with Quadrotors on Inclined Surfaces
IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)
, 2021
Jeffrey Mao
,
Guanrui Li
,
Stephen Nogar
,
Christopher Kroninger
,
Giuseppe Loianno
Agility, Intelligence and Safety
,
Aerial Physical Intelligence
PDF
Cite
Video
PCMPC: Perception-Constrained Model Predictive Control for Quadrotors with Suspended Loads using a Single Camera and IMU
IEEE International Conference on Robotics and Automation (ICRA)
, 2021
Guanrui Li
,
Alex Tunchez
,
Giuseppe Loianno
Agility, Intelligence and Safety
,
Aerial Physical Intelligence
PDF
Cite
Video
Efficient Trajectory Library Filtering for Quadrotor Flight in Unknown Environments
IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)
, 2020
Vaibhav K Viswanathan
,
Eric Dexheimer
,
Guanrui Li
,
Giuseppe Loianno
,
Michael Kaess
,
Sebastian Scherer
Agility, Intelligence and Safety
PDF
Cite
Video
Observability-Aware Trajectories for Geometric and Inertial Self-Calibration
Robotics: Science and Systems: Power On And Go Robots Workshop
, 2020
Christoph Bohm
,
Guanrui Li
,
Giuseppe Loianno
,
Stephan Weiss
Agility, Intelligence and Safety
PDF
Cite
«
Cite
×