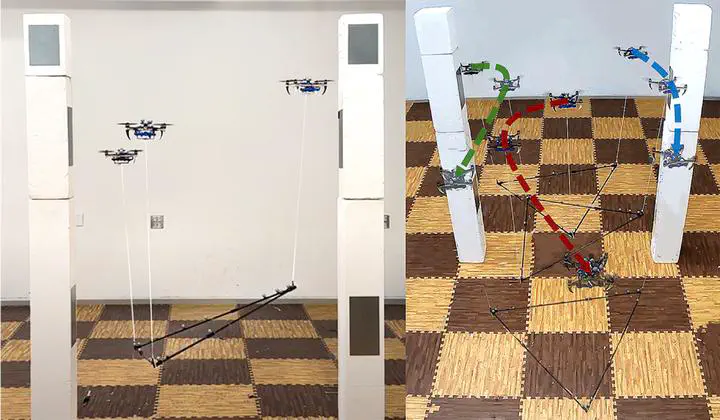
Optimal Trajectory Planning for Cooperative Manipulation with Multiple Quadrotors Using Control Barrier Functions
Guanrui Li
Assistant Professor of Robotics Engineering
Assistant Professor of Robotics Engineering at WPI and director of the ACP Lab.
Assistant Professor of Robotics Engineering at WPI and director of the ACP Lab.